V-931.01
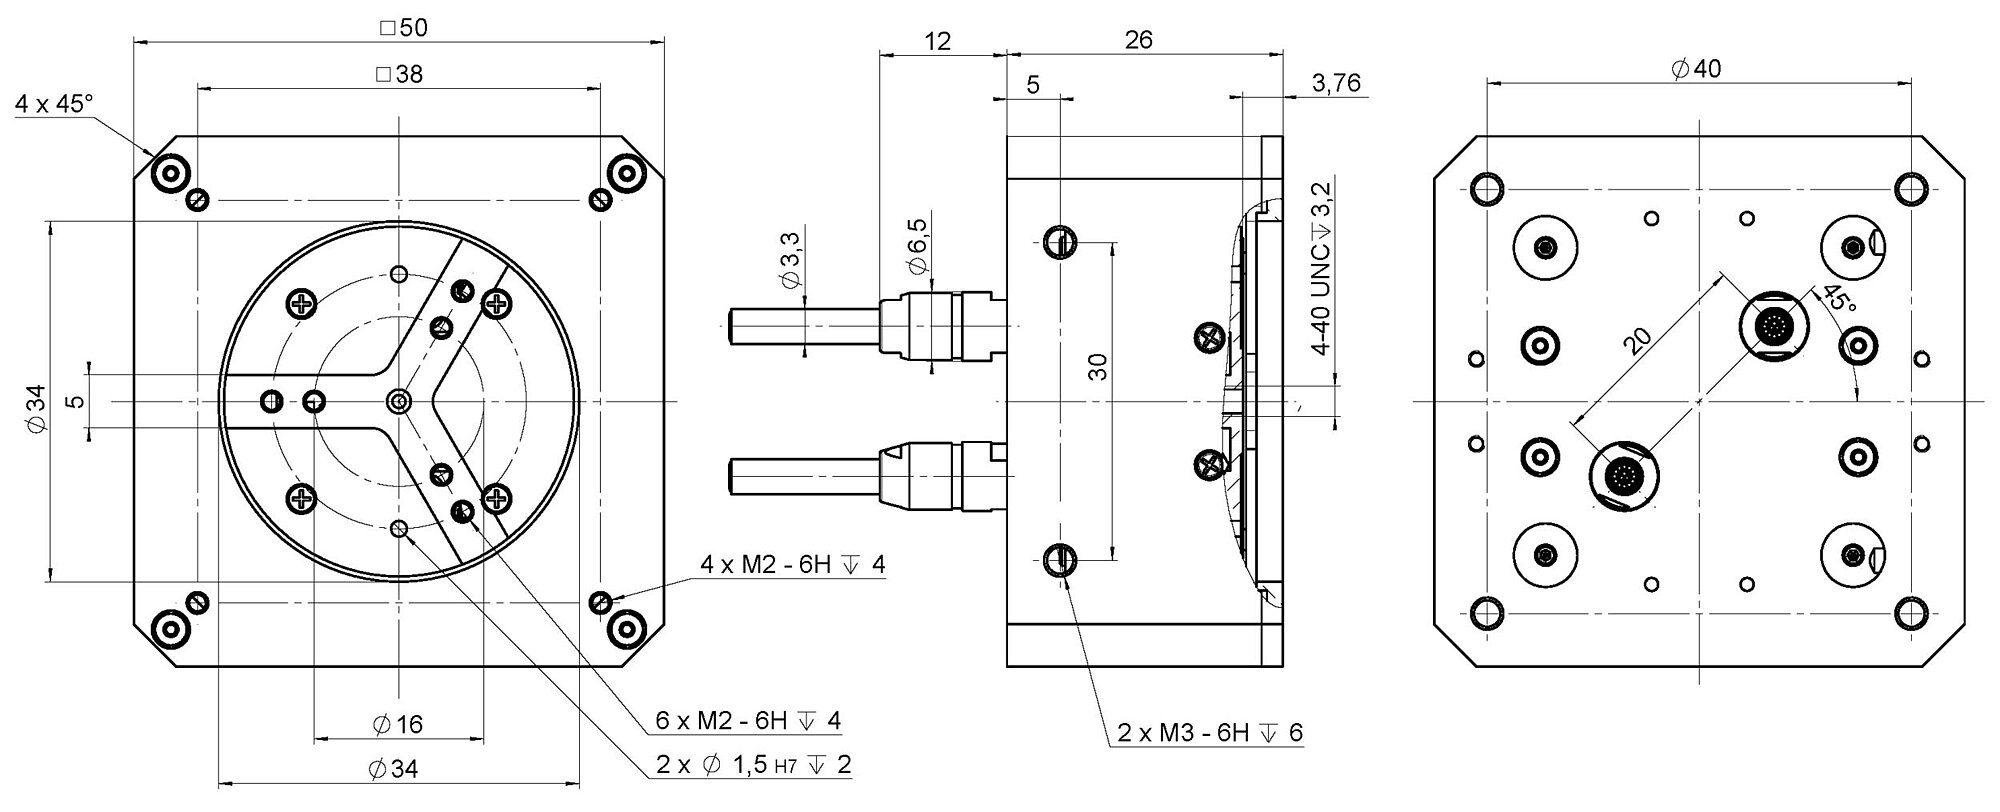
PIMag偏摆台,音圈电机,旋转范围为4°
PIMag音圈电机
音圈电机为直接驱动器。 在直接驱动器中,驱动器元件的力直接传递至要移动的负载,而无需使用联接器、传动螺杆或减速齿轮等机械传动元件。 音圈驱动器由位于磁场气隙中的永磁体和绕组体组成。 当电流流过绕组体时,绕组体在永磁体的磁场中移动。 音圈驱动器重量轻并且基于无摩擦驱动原理,因此适合在有限行程内要求高动态性和高速度的应用。 这类驱动器还可提供高扫描频率和精密定位,因为它们不存在磁滞效应。
并联运动实现高动态多轴操作
在并联多轴系统中,所有促动器作用于同一个运动平台。 所有轴均具有很小的质量惯性并采用相同的设计,可实现快速、动态且精密的运动
应用领域
| 运动 | V-931.01 | 公差 |
|---|---|---|
| 主动轴 | θX ǀ θY | |
| θX向的旋转范围 | ± 2 ° | |
| θY向的旋转范围 | ± 2 ° | |
| θX向的线性误差 | 0.4 % | typ. |
| θY向的线性误差 | 0.4 % | typ. |
| 定位 | V-931.01 | 公差 |
| θX向的最小位移 | 1 µrad | max. |
| θY向的最小位移 | 1 µrad | max. |
| θX向的双向重复精度 | 4 µrad | typ. |
| θY向的双向重复精度 | 4 µrad | typ. |
| 集成传感器 | 增量式直线光栅尺 | |
| 传感器分辨率,旋转 | 1 µrad | max. |
| 细分因子 | 65536 | |
| θX向100%步长的稳定时间 | 20 ms | max. |
| θY向100%步长的稳定时间 | 20 ms | max. |
| 驱动性能 | V-931.01 | 公差 |
| 驱动类型 | 音圈 | |
| 标称电压 | 24 V | |
| 峰值电压 | 24 V | |
| 标称电流,均方根 | 0.5 A | typ. |
| 峰值电流,均方根 | 1.5 A | typ. |
| 力常数 | 32.8 N·mm/A | |
| 相间电阻 | 13 Ω | typ. |
| 相间电感 | 1.9 mH | |
| 机械性能 | V-931.01 | 公差 |
| θX向的谐振频率,空载 | 29 Hz | ±20 % |
| θY向的谐振频率,空载 | 29 Hz | ±20 % |
| 枢轴点至平台表面的距离 | -3.2 mm | ±0,05 mm |
| 总质量 | 290 g | |
| 不含电缆的质量 | 135 g | |
| 其他 | V-931.01 | 公差 |
| 工作温度范围 | 5至40 °C | |
| 接头 | D-sub 15(公头) | |
| 电缆长度 | 1 m | |
| 推荐控制器/驱动器 | C-413.2x |
峰值电流,均方根:最大持续时间1.0s
100%步长的稳定时间:44mrad,2%稳定带宽,负载:1英寸镜片,厚度5mm
枢轴点至平台表面的距离:平台安装面下方间隙
PI技术数据是在22±3°C环境温度下定义的。除非有特别说明,所有数值均基于无负载的情况。某些性能参数是相互关联的。“typ.”标识 是指属性的统计平均值,并非承诺每个交付产品均达到该数值。在产品交付前的最后检验中,我们只检测选定的属性,而不是全部属性。请注意,产品的某些特性可能会随着使用时间的增长而逐渐下降。