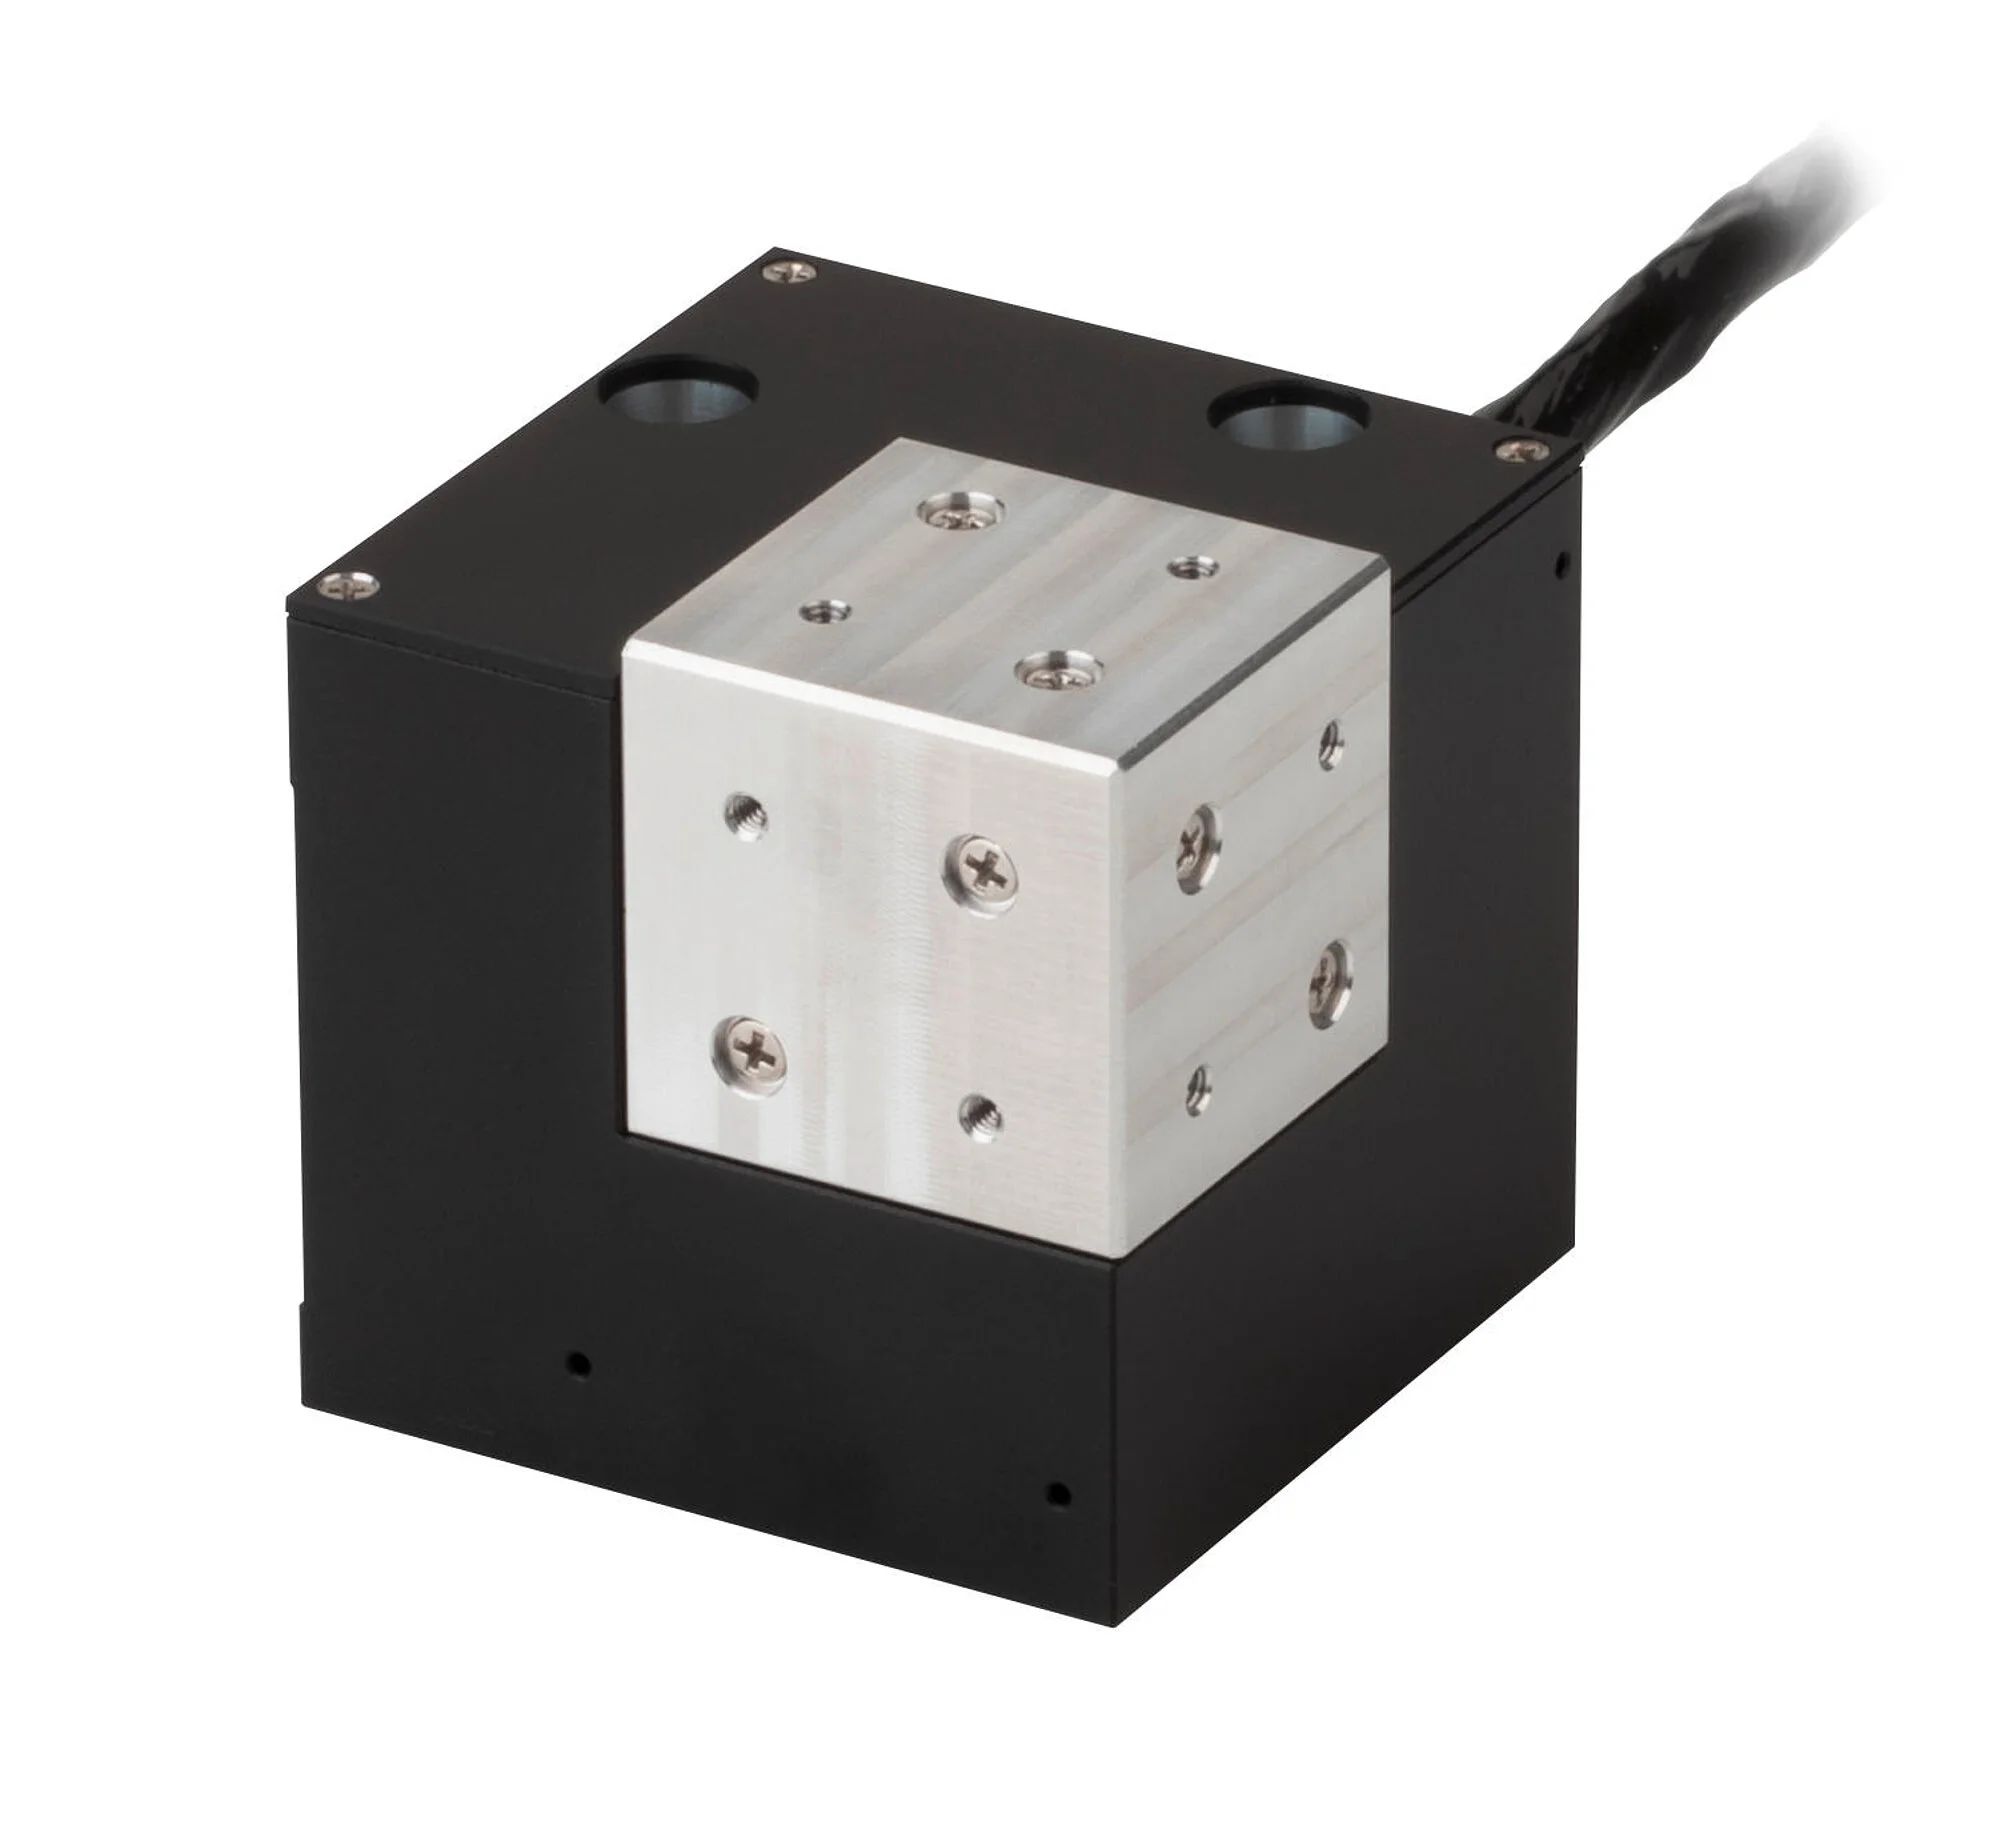
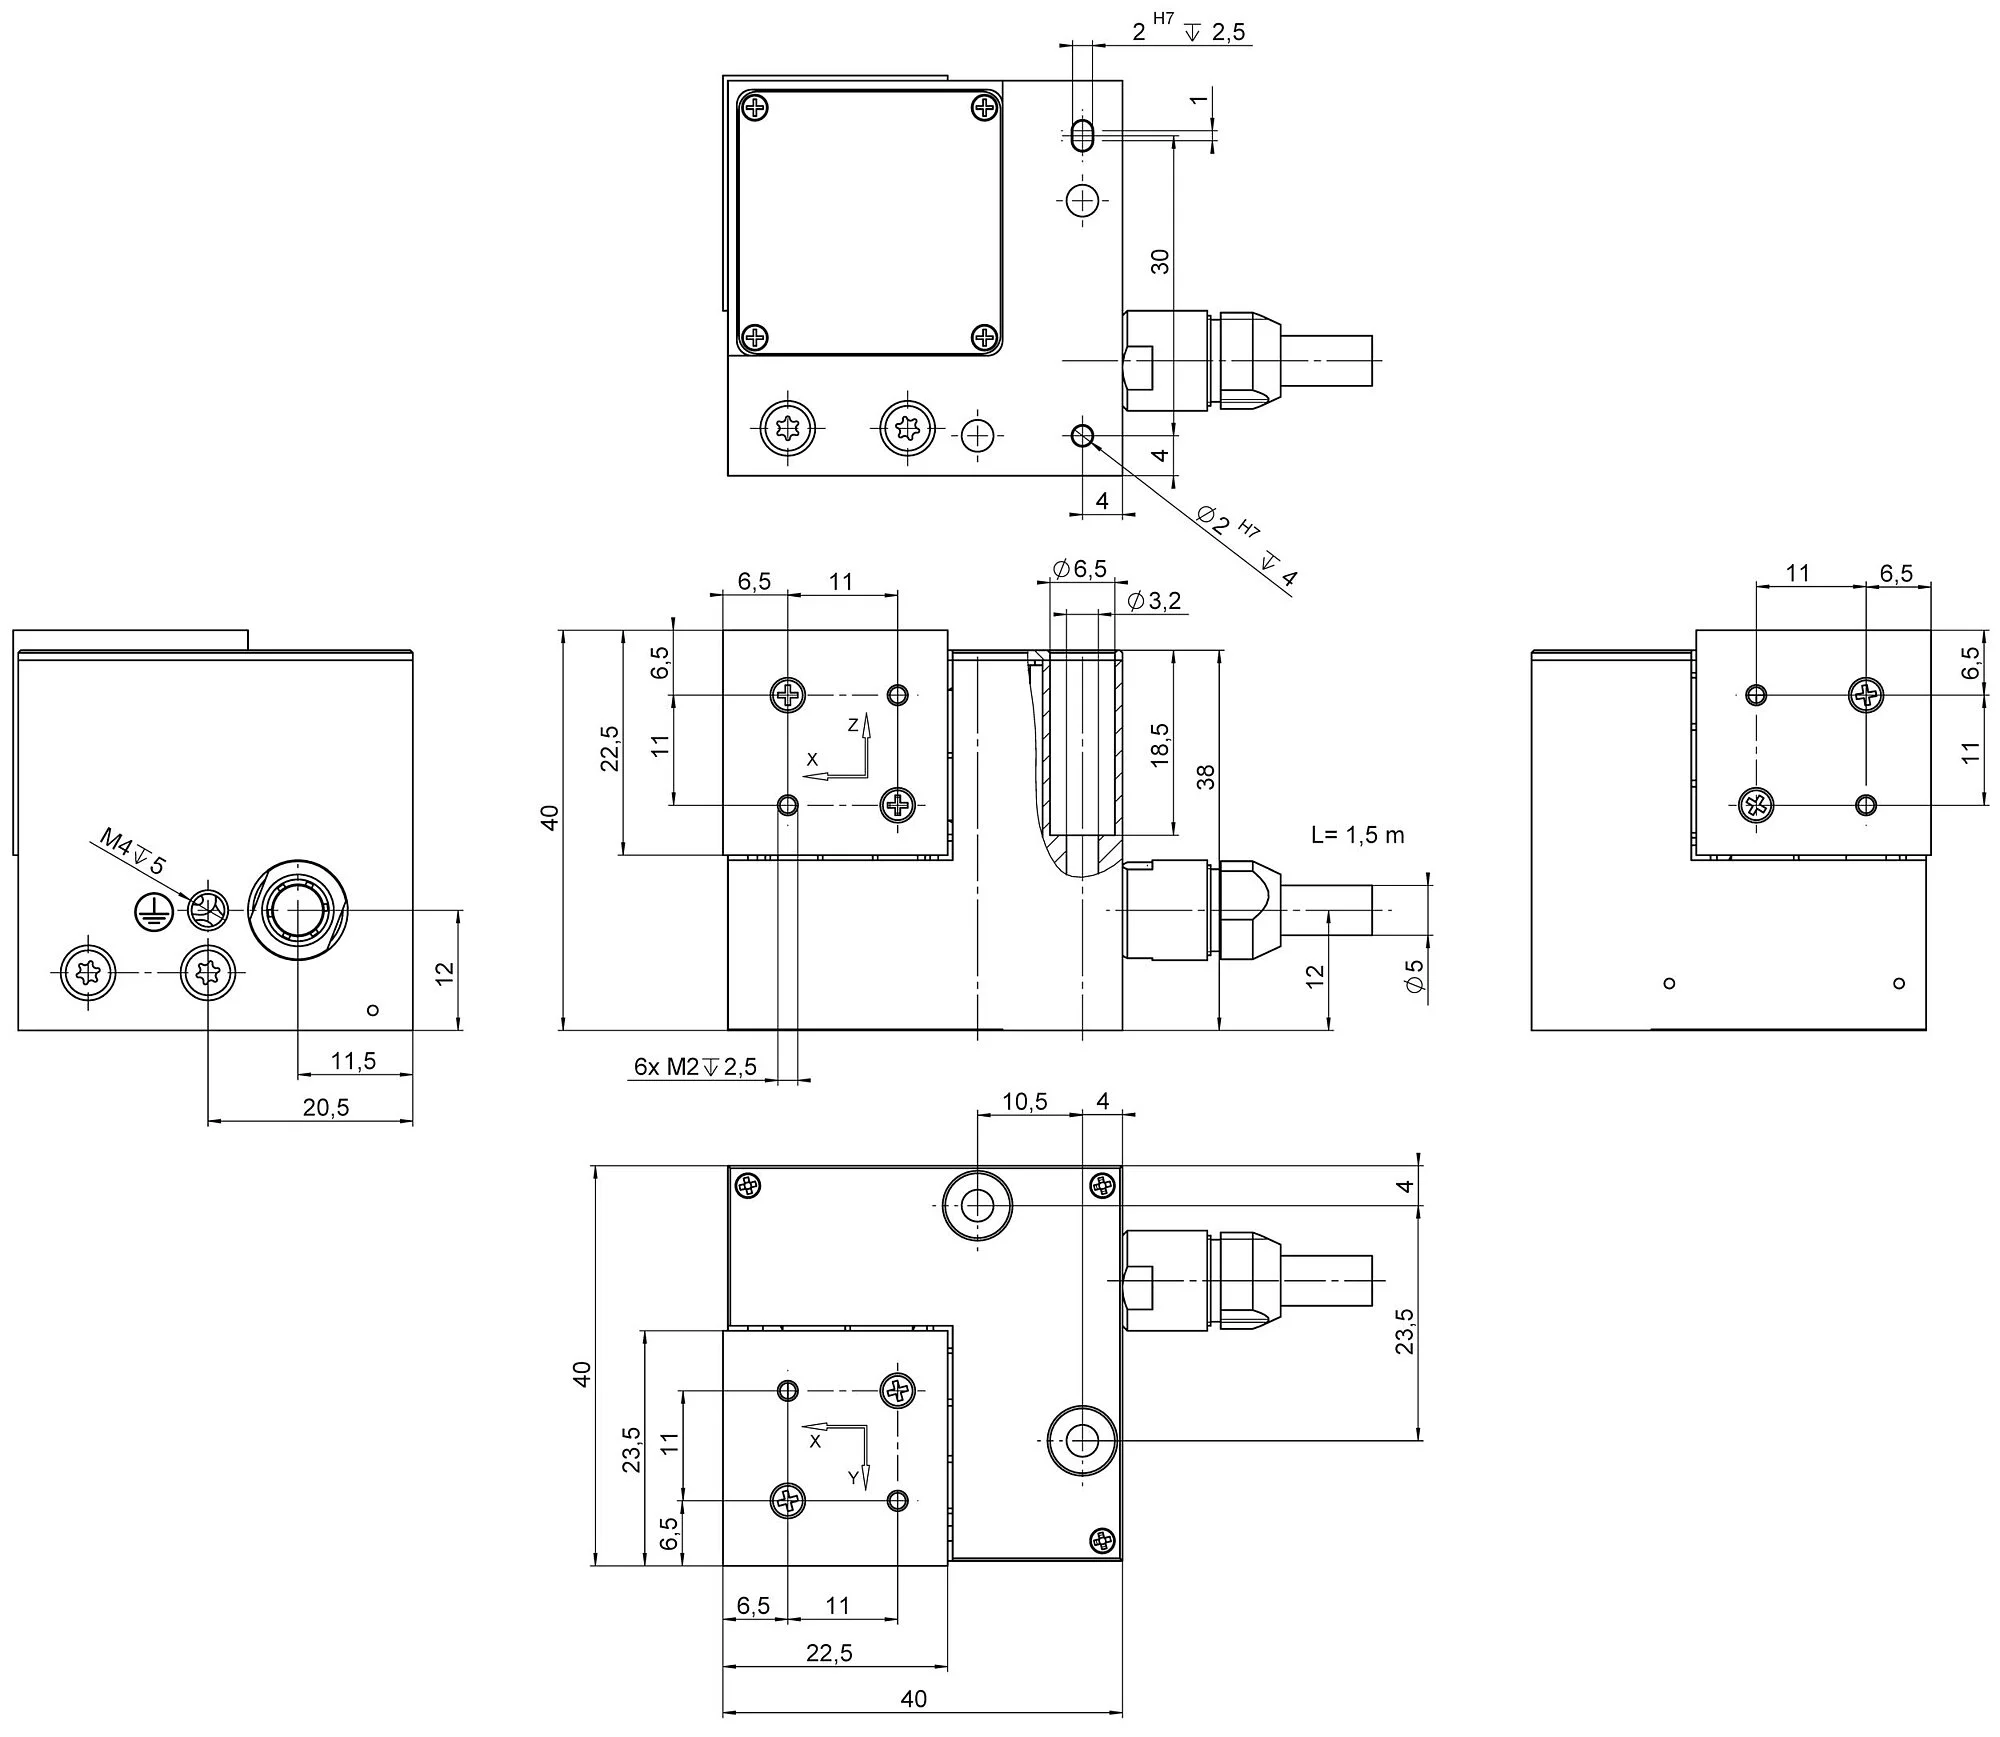
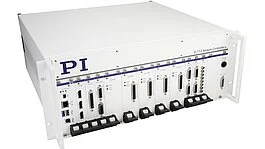
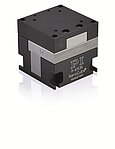
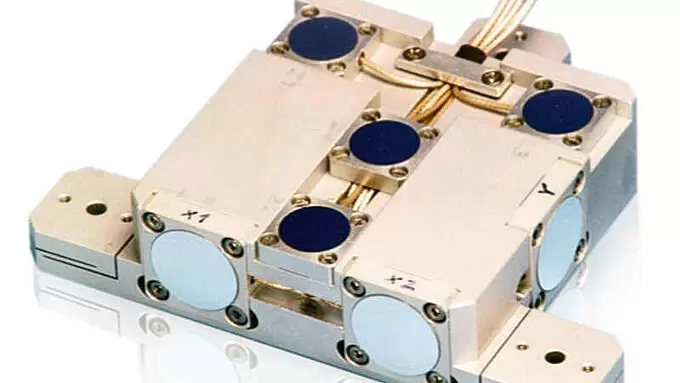
并联运动NanoCube纳米定位器;行程100µm × 100µm × 100µm(X × Y × Z);电容式,直接位置测量;D-sub25W3(m)接头;电缆长度1.5m
P-616 NanoCube纳米定位器
用于纳米级定位和光纤校准的紧凑型并联运动压电系统
- 并联运动设计可在所有空间方向上实现高刚性(参数范围内)
- 即使负载高达100g,高谐振频率也能实现高动态运动
- 采用单一安装平台的创新产品设计,实现灵活使用。
- 竞争优势:带ID芯片功能的纳米定位器
- 行程为100µm的体积小、质量轻的NanoCube产品
P-616 NanoCube纳米定位器
产品描述
规格
下载
报价/订购
应用领域
- 光纤定位和对准
- 扫描显微镜
- 双光子聚合
- 纳米技术和纳米制造
- 光子学/集成光学
- 显微操纵
- 样本定位
PICMA压电陶瓷促动器带来长使用寿命
PICMA压电陶瓷促动器为全瓷绝缘。这可以防潮,避免漏电流增大造成故障。PICMA促动器的使用寿命是传统聚合物绝缘促动器的十倍。它们被证明可实现无故障运行1000亿个循环。
带电容式传感器,实现亚纳米分辨率
电容传感器以亚纳米级分辨率进行测量,且无接触。它们可带来良好的运动线性度、长期稳定性和千赫兹范围的带宽。
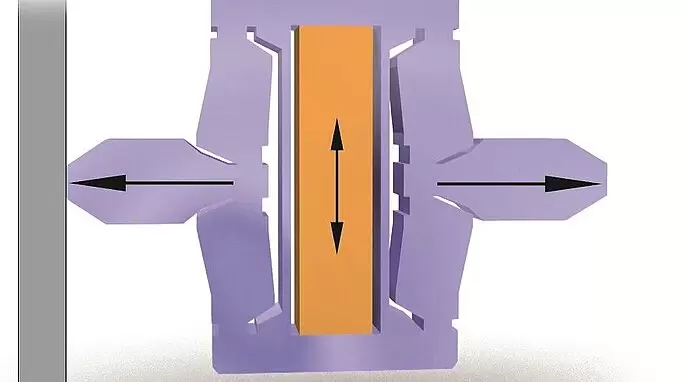
零游隙柔性铰链导向带来高导向精度
柔性铰链导向无需维护、无摩擦、无磨损,无需润滑。其刚性可实现高负载能力,且它们对冲击和振动不敏感。其可在较宽的温度范围内工作。
自动配置和快速部件更换
机械部件和控制器可按需组合、快速更换。所有伺服和线性化参数均存储在机械部件的D-sub连接器的ID芯片中。每当控制器启动时,数字控制器的自动校准功能就会使用这些数据。
并联运动实现高动态多轴操作
在并联多轴系统中,所有促动器作用于同一个运动平台。所有轴均具有很小的质量惯性并采用相同的设计,可实现快速、动态且精密的运动
规格
该内容仅在平板电脑或桌面型设备上可见。规格
选择行程范围:
| 运动 | P-616.3C | 公差 |
|---|---|---|
| 主动轴 | X ǀ Y ǀ Z | |
| X向的行程 | 100 µm | |
| Y向的行程 | 100 µm | |
| Z向的行程 | 100 µm | |
| X向的开环行程 | 110 µm | ±20 % |
| Y向的开环行程 | 110 µm | ±20 % |
| Z向的开环行程 | 110 µm | ±20 % |
| X向的线性误差 | 0.03 % | typ. |
| Y向的线性误差 | 0.03 % | typ. |
| Z向的线性误差 | 0.03 % | typ. |
| 定位 | P-616.3C | 公差 |
| X向的双向重复精度 | 10 nm | typ. |
| Y向的双向重复精度 | 20 nm | typ. |
| Z向的双向重复精度 | 10 nm | typ. |
| X向的开环分辨率 | 0.3 nm | typ. |
| Y向的开环分辨率 | 0.3 nm | typ. |
| Z向的开环分辨率 | 0.3 nm | typ. |
| 集成传感器 | 电容式,直接位置测量 | |
| X向的系统分辨率 | 0.4 nm | |
| Y向的系统分辨率 | 0.4 nm | |
| Z向的系统分辨率 | 0.4 nm | |
| 驱动性能 | P-616.3C | 公差 |
| 驱动类型 | PICMA | |
| X向的电容 | 1.5 µF | ±20 % |
| Y向的电容 | 1.5 µF | ±20 % |
| Z向的电容 | 1.5 µF | ±20 % |
| 机械性能 | P-616.3C | 公差 |
| X向的刚性 | 0.5 N/µm | ±20 % |
| Y向的刚性 | 0.5 N/µm | ±20 % |
| Z向的刚性 | 0.5 N/µm | ±20 % |
| X向的谐振频率,空载 | 700 Hz | ±20 % |
| 在38g负载下X向的谐振频率 | 380 Hz | ±20 % |
| 在100g负载下X向的谐振频率 | 250 Hz | ±20 % |
| Y向的谐振频率,空载 | 700 Hz | ±20 % |
| 在38g负载下Y向的谐振频率 | 380 Hz | ±20 % |
| 在100g负载下Y向的谐振频率 | 250 Hz | ±20 % |
| Z向的谐振频率,空载 | 700 Hz | ±20 % |
| 在38g负载下Z向的谐振频率 | 380 Hz | ±20 % |
| 在100g负载下Z向的谐振频率 | 250 Hz | ±20 % |
| X向的允许推力 | 15 N | max. |
| Y向的允许推力 | 15 N | max. |
| Z向的允许推力 | 15 N | max. |
| X向的允许拉力 | 9 N | max. |
| Y向的允许拉力 | 9 N | max. |
| Z向的允许拉力 | 9 N | max. |
| θX向的允许力矩 | 0.4 N·m | max. |
| θY向的允许力矩 | 0.4 N·m | max. |
| θZ向的允许力矩 | 0.4 N·m | max. |
| X向的移动质量,空载 | 21 g | |
| Y向的移动质量,空载 | 21 g | |
| Z向的移动质量,空载 | 21 g | |
| 导轨 | 带杠杆放大的柔性铰链导轨 | |
| 总质量 | 400 g | |
| 不含电缆的质量 | 125 g | |
| 材料 | 铝、钢 | |
| 其他 | P-616.3C | 公差 |
| 工作温度范围 | -20至80 °C | |
| ID芯片 | 是 | |
| 接头 | D-sub 25W3(公头) | |
| 电缆长度 | 1.5 m | |
| 推荐控制器/驱动器 | E-503, E-663, E-713, E-727 |
双向重复精度基于10%步长测得,以1σ值表示。
PI技术数据是在22±3°C环境温度下定义的。除非有特别说明,所有数值均基于无负载的情况。某些性能参数是相互关联的。“typ.”标识 是指属性的统计平均值,并非承诺每个交付产品均达到该数值。在产品交付前的最后检验中,我们只检测选定的属性,而不是全部属性。请注意,产品的某些特性可能会随着使用时间的增长而逐渐下降。
下载
产品注解
产品注解
Product Change Notification Piezo Actuator Driven Products
版本/日期
2021-04-19
pdf - 377 KB
English
文件
文件
用户使用手册F603T0003
用于P-616类型(NanoCube)压电定位器的F-603.41 / F-603.42 / F-603.43纤维支架
版本/日期
2026-04-10
pdf - 1 MB
English
文件
用户使用手册PZ268
P-616 NanoCube XYZ纳米定位器
版本/日期
2025-02-17
pdf - 3 MB
版本/日期
2025-02-17
pdf - 3 MB
3D模型
3D模型
P-616.3C 3D模型
zip - 342 KB