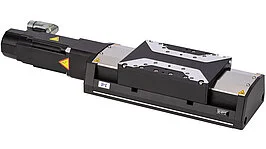
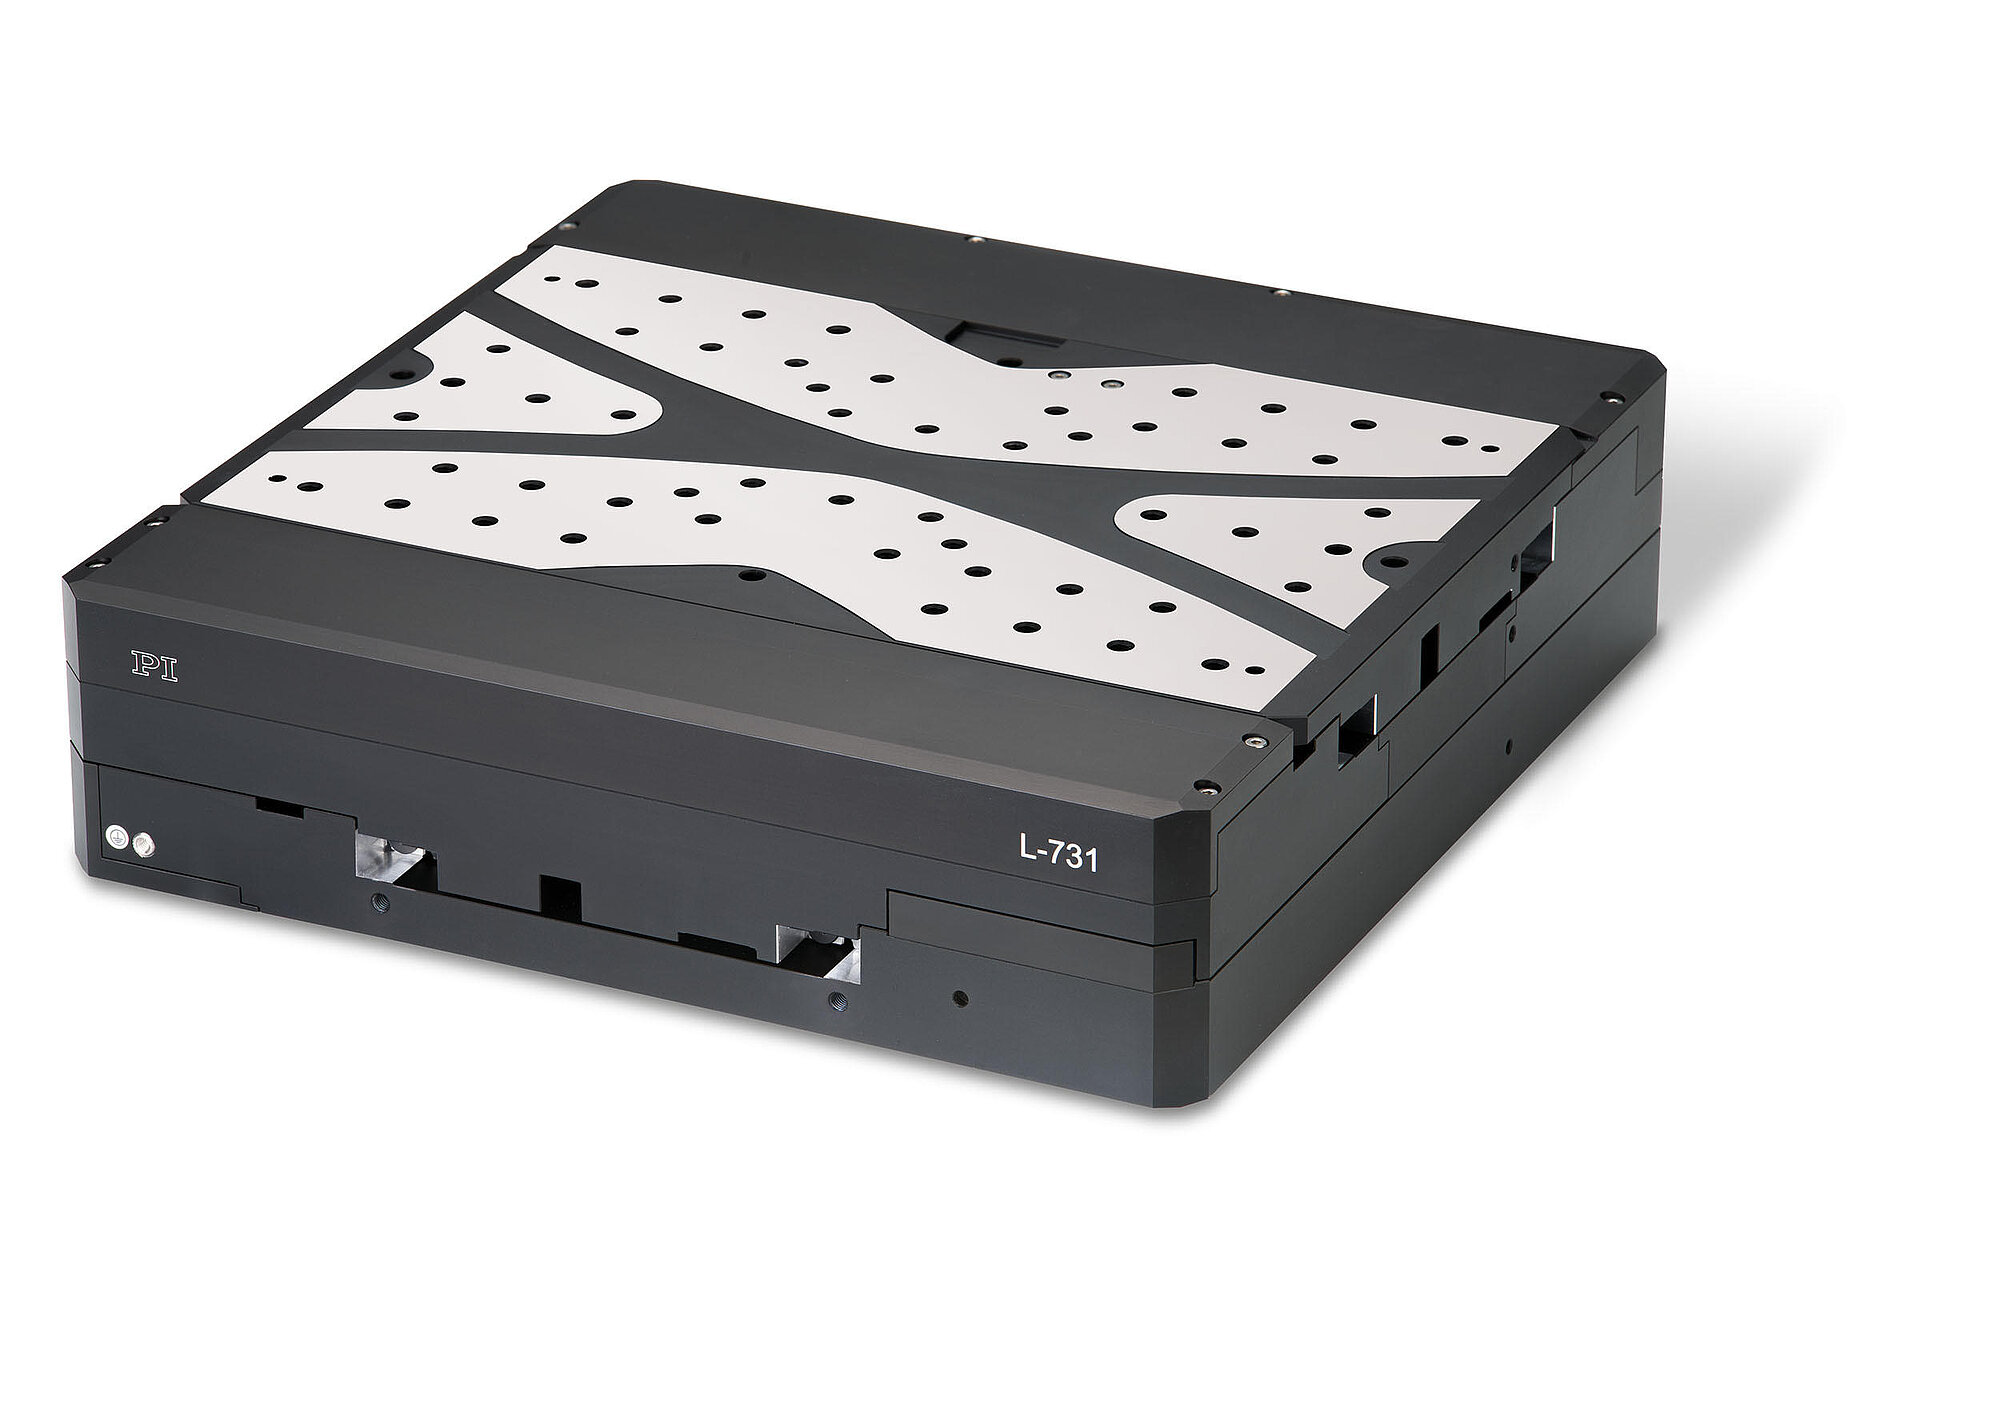
L-731.093111
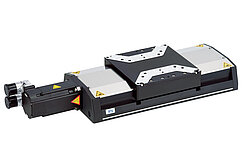
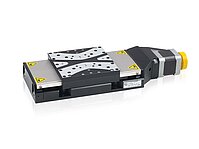
精密XY位移平台;直流电机;行程205mm×205mm(X×Y);负载能力200N;最大速度50mm/s×50mm/s;滚珠丝杠;增量直线光栅尺,传感器信号周期20µm,正弦/余弦,1Vpp
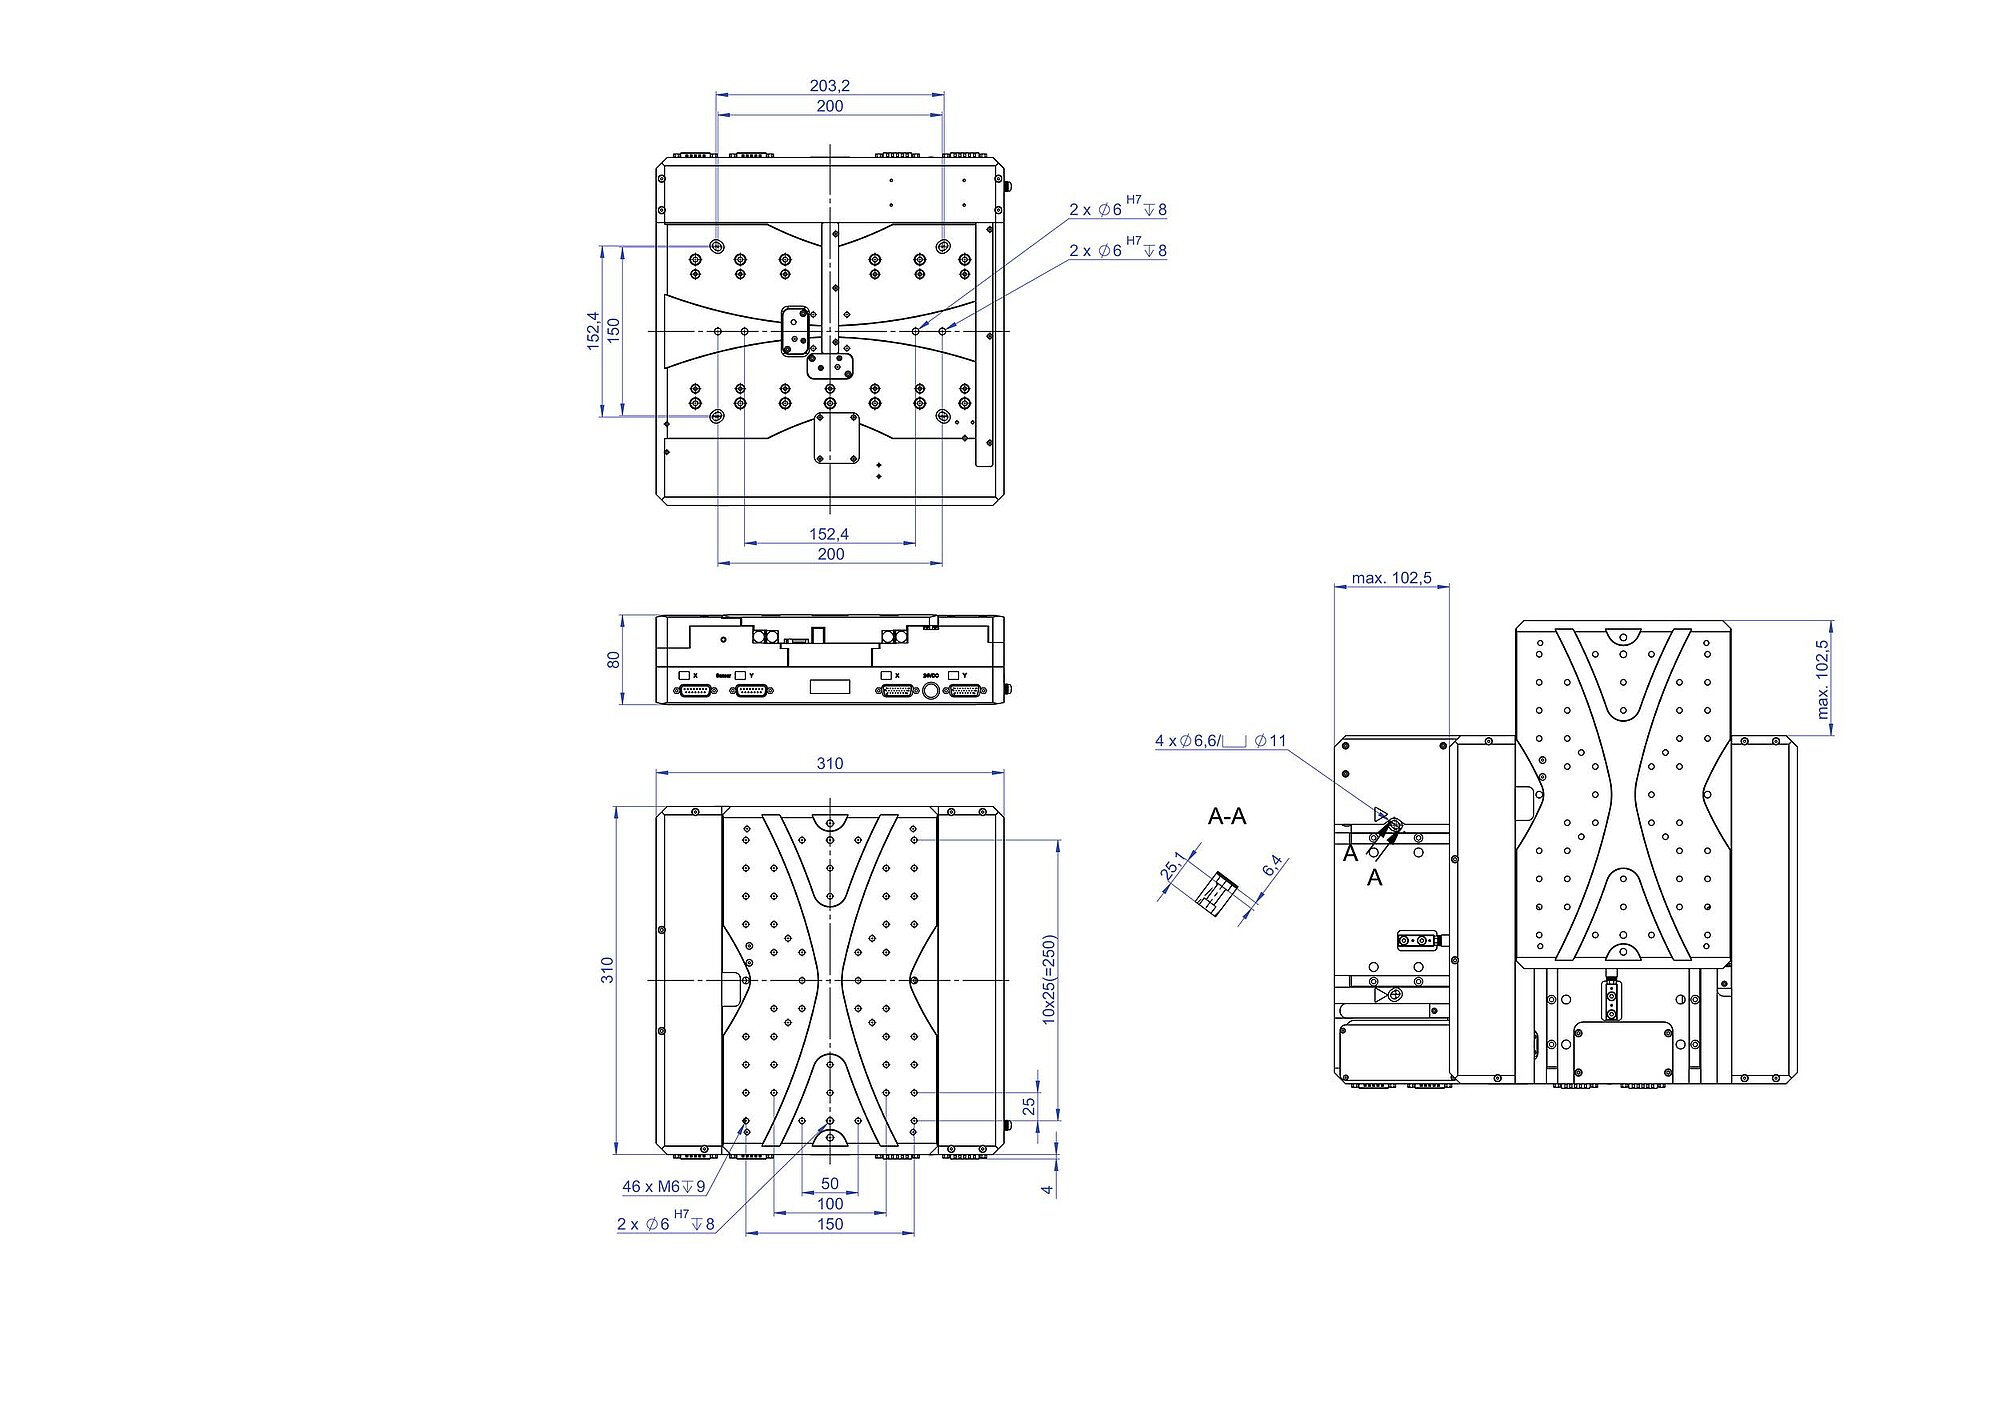
L-731,尺寸单位为mm。 请注意,在图中使用逗号而非小数点。


增量直线光栅尺用于高精度位置测量
非接触式光学直线光栅尺以高精度直接在平台上测量位置。 非线性效应、机械间隙或弹性形变不会对测量造成影响。 光限位和参考开关 可按需提供更多行程。
交叉滚柱导轨
对于交叉滚柱导轨,滚珠导轨中的滚珠的接触点被淬火滚柱的线接触取代。 因此,它们的刚度明显提高,需要的预载更小,这减少了摩擦并实现了更平滑的运行。 交叉滚柱导轨还具有高导向精度和高有效载荷的特征。 力导向滚动体保持架防止保持架蠕变。
驱动器类型
应用领域
医疗行业。 激光切割。 生物技术。 测量技术。 激光刻写。
| 运动 | L-731.093111 | L-731.093112 | L-731.093132 | L-731.40SD | L-731.44SD | L-731.4ASD | 公差 |
|---|---|---|---|---|---|---|---|
| 主动轴 | X ǀ Y | X ǀ Y | X ǀ Y | X ǀ Y | X ǀ Y | X ǀ Y | |
| X向的行程 | 205 mm | 205 mm | 205 mm | 205 mm | 205 mm | 205 mm | |
| Y向的行程 | 205 mm | 205 mm | 205 mm | 205 mm | 205 mm | 205 mm | |
| X向的最大速度,空载 | 50 mm/s | 50 mm/s | 90 mm/s | 45 mm/s | 45 mm/s | 45 mm/s | |
| Y向的最大速度,空载 | 50 mm/s | 50 mm/s | 90 mm/s | 45 mm/s | 45 mm/s | 45 mm/s | |
| 正交性 | ± 96.96 µrad | ± 96.96 µrad | ± 96.96 µrad | ± 96.96 µrad | ± 96.96 µrad | ± 96.96 µrad | typ. |
| 直线度误差E_XY(直线度) | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | typ. |
| 直线度误差E_YX(直线度) | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | typ. |
| 直线度误差E_ZX(平面度) | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | typ. |
| 直线度误差E_ZY(平面度) | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | ± 2 µm | typ. |
| 角度误差E_AY(俯仰角) | ± 75 µrad | ± 75 µrad | ± 75 µrad | ± 75 µrad | ± 75 µrad | ± 75 µrad | typ. |
| 角度误差E_BX(俯仰角) | ± 75 µrad | ± 75 µrad | ± 75 µrad | ± 75 µrad | ± 75 µrad | ± 75 µrad | typ. |
| 角度误差E_CX(偏转角) | ± 30 µrad | ± 30 µrad | ± 30 µrad | ± 30 µrad | ± 30 µrad | ± 30 µrad | typ. |
| 角度误差E_CY(偏转角) | ± 30 µrad | ± 30 µrad | ± 30 µrad | ± 30 µrad | ± 30 µrad | ± 30 µrad | typ. |
| 定位 | L-731.093111 | L-731.093112 | L-731.093132 | L-731.40SD | L-731.44SD | L-731.4ASD | 公差 |
| X向的最小位移 | 0.1 µm | 0.5 µm | 0.8 µm | 1 µm | 0.05 µm | 0.05 µm | typ. |
| Y向的最小位移 | 0.1 µm | 0.5 µm | 0.8 µm | 1 µm | 0.05 µm | 0.05 µm | typ. |
| X向的单向重复精度 | ± 0.05 µm | ± 0.03 µm | ± 0.4 µm | ± 0.5 µm | ± 0.03 µm | ± 0.03 µm | typ. |
| Y向的单向重复精度 | ± 0.05 µm | ± 0.03 µm | ± 0.4 µm | ± 0.5 µm | ± 0.03 µm | ± 0.03 µm | typ. |
| X向的双向重复精度 | 1 µm | 1 µm | 7 µm | 7 µm | 1 µm | 1 µm | max. |
| Y向的双向重复精度 | 1 µm | 1 µm | 7 µm | 7 µm | 1 µm | 1 µm | max. |
| 参考点开关 | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | |
| 参考点开关重复精度 | 1 µm | 1 µm | 1 µm | 1 µm | 1 µm | 1 µm | |
| 限位开关 | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | 叉式光电传感器,常闭触点,5V,NPN | |
| 集成传感器 | 增量式直线光栅尺 | 增量式直线光栅尺 | 增量式旋转编码器 | — | 增量式直线光栅尺 | 增量式直线光栅尺 | |
| 传感器信号 | 正弦/余弦,1Vpp | A/B正交,RS-422 | A/B正交,RS-422 | — | A/B正交,RS-422 | 正弦/余弦,1Vpp | |
| 传感器信号周期 | 20 µm | — | — | — | — | 20 µm | |
| X向的系统分辨率 | 1 nm | 10 nm | 100 nm | 10000 nm | 10 nm | 1 nm | |
| Y向的系统分辨率 | 1 nm | 10 nm | 100 nm | 10000 nm | 10 nm | 1 nm | |
| 传感器分辨率 | — | — | 20000 步/圈 | — | — | — | |
| 驱动性能 | L-731.093111 | L-731.093112 | L-731.093132 | L-731.40SD | L-731.44SD | L-731.4ASD | 公差 |
| 驱动类型 | 直流电机 | 直流电机 | 直流电机 | 两相步进电机 | 两相步进电机 | 两相步进电机 | |
| 工作电压 | 24 V | 24 V | 24 V | 24 V | 24 V | 24 V | |
| 标称电流,均方根 | 3.9 A | 3.9 A | 3.9 A | 1.2 A | 1.2 A | 1.2 A | typ. |
| X向的驱动力 | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | typ. |
| Y向的驱动力 | 100 N | 100 N | 100 N | 100 N | 100 N | 100 N | typ. |
| 相间电阻 | 5.84 Ω | 5.84 Ω | 5.84 Ω | 3.4 Ω | 3.4 Ω | 3.4 Ω | typ. |
| 相间电感 | 0.56 mH | 0.56 mH | 0.56 mH | 2.8 mH | 2.8 mH | 2.8 mH | |
| 电机分辨率 | — | — | — | 200 全步/转 | 200 全步/转 | 200 全步/转 | |
| 机械性能 | L-731.093111 | L-731.093112 | L-731.093132 | L-731.40SD | L-731.44SD | L-731.4ASD | 公差 |
| Z向的允许推力 | 200 N | 200 N | 200 N | 200 N | 200 N | 200 N | max. |
| θX向的允许力矩 | 125 N·m | 125 N·m | 125 N·m | 125 N·m | 125 N·m | 125 N·m | max. |
| θY向的允许力矩 | 125 N·m | 125 N·m | 125 N·m | 125 N·m | 125 N·m | 125 N·m | max. |
| θZ向的允许力矩 | 125 N·m | 125 N·m | 125 N·m | 125 N·m | 125 N·m | 125 N·m | max. |
| X向的移动质量,空载 | 12000 g | 12000 g | 12000 g | 12000 g | 12000 g | 12000 g | |
| Y向的移动质量,空载 | 3500 g | 3500 g | 3500 g | 3500 g | 3500 g | 3500 g | |
| 传动螺杆类型 | 滚珠丝杠 | 滚珠丝杠 | 滚珠丝杠 | 滚珠丝杠 | 滚珠丝杠 | 滚珠丝杠 | |
| 丝杠螺距 | 2 mm | 2 mm | 2 mm | 2 mm | 2 mm | 2 mm | |
| 导轨 | 交叉滚柱导轨 | 交叉滚柱导轨 | 交叉滚柱导轨 | 交叉滚柱导轨 | 交叉滚柱导轨 | 交叉滚柱导轨 | |
| 总质量 | 16000 g | 16000 g | 16000 g | 15500 g | 15500 g | 15500 g | |
| 材料 | 铝,阳极氧化致黑 | 铝,阳极氧化致黑 | 铝,阳极氧化致黑 | 铝,阳极氧化致黑 | 铝,阳极氧化致黑 | 铝,阳极氧化致黑 | |
| 其他 | L-731.093111 | L-731.093112 | L-731.093132 | L-731.40SD | L-731.44SD | L-731.4ASD | 公差 |
| 工作温度范围 | 5至40 °C | 5至40 °C | 5至40 °C | 5至40 °C | 5至40 °C | 5至40 °C | |
| 接头 | 2 × HD D-sub 26(公头) | 2 × HD D-sub 26(公头) | 2 × HD D-sub 26(公头) | 2 × HD D-sub 26(公头) | 2 × HD D-sub 26(公头) | 2 × HD D-sub 26(公头) | |
| 传感器连接器 | 2 × D-sub 15(母头) | — | — | — | — | 2 × D-sub 15(母头) | |
| 推荐控制器/驱动器 | G-901.R319 G-902.R2E001 ACS模块化控制器 | G-901.R319 G-902.R2E001 C-863.12, C-885及C-863.20C885 C-884.4DC, C-884.6DC ACS模块化控制器 | G-901.R319 G-902.R2E001 C-863.12, C-885及C-863.20C885 C-884.4DC, C-884.6DC ACS模块化控制器 | G-901.R319 G-902.R2E001 C-663.12, C-885及C-663.12C885 ACS模块化控制器 | G-901.R319 G-902.R2E001 C-663.12, C-885及C-663.12C885 ACS模块化控制器 | G-901.R319 G-902.R2E001 ACS模块化控制器 |
PI技术数据是在22±3°C环境温度下定义的。除非有特别说明,所有数值均基于无负载的情况。某些性能参数是相互关联的。“typ.”标识 是指属性的统计平均值,并非承诺每个交付产品均达到该数值。在产品交付前的最后检验中,我们只检测选定的属性,而不是全部属性。请注意,产品的某些特性可能会随着使用时间的增长而逐渐下降。
就所需数量、价格和供货周期请求免费报价或描述您所需的改型。
精密XY位移平台;直流电机;行程205mm×205mm(X×Y);负载能力200N;最大速度50mm/s×50mm/s;滚珠丝杠;增量直线光栅尺,传感器信号周期20µm,正弦/余弦,1Vpp
精密XY位移平台;直流电机;行程205mm×205mm(X×Y);负载能力200N;最大速度50mm/s×50mm/s;滚珠丝杠;增量直线光栅尺,A/B正交,RS-422
精密XY位移平台;直流电机;行程205mm×205mm(X×Y);负载能力200N;最大速度90mm/s×90mm/s;滚珠丝杠;增量旋转编码器,传感器分辨率20000cts./rev.,A/B正交,RS-422
精密XY位移平台;两相步进电机;行程205mm×205mm(X×Y);负载能力200N;最大速度45mm/s×45mm/s;滚珠丝杠
精密XY位移平台;两相步进电机;行程205mm×205mm(X×Y);负载能力200N;最大速度45mm/s×45mm/s;滚珠丝杠;增量直线光栅尺,A/B正交,RS-422
精密XY位移平台;两相步进电机;行程205mm×205mm(X×Y);负载能力200N;最大速度45mm/s×45mm/s;滚珠丝杠;增量直线光栅尺,传感器信号周期20µm,正弦/余弦,1Vpp